 EN
 RO
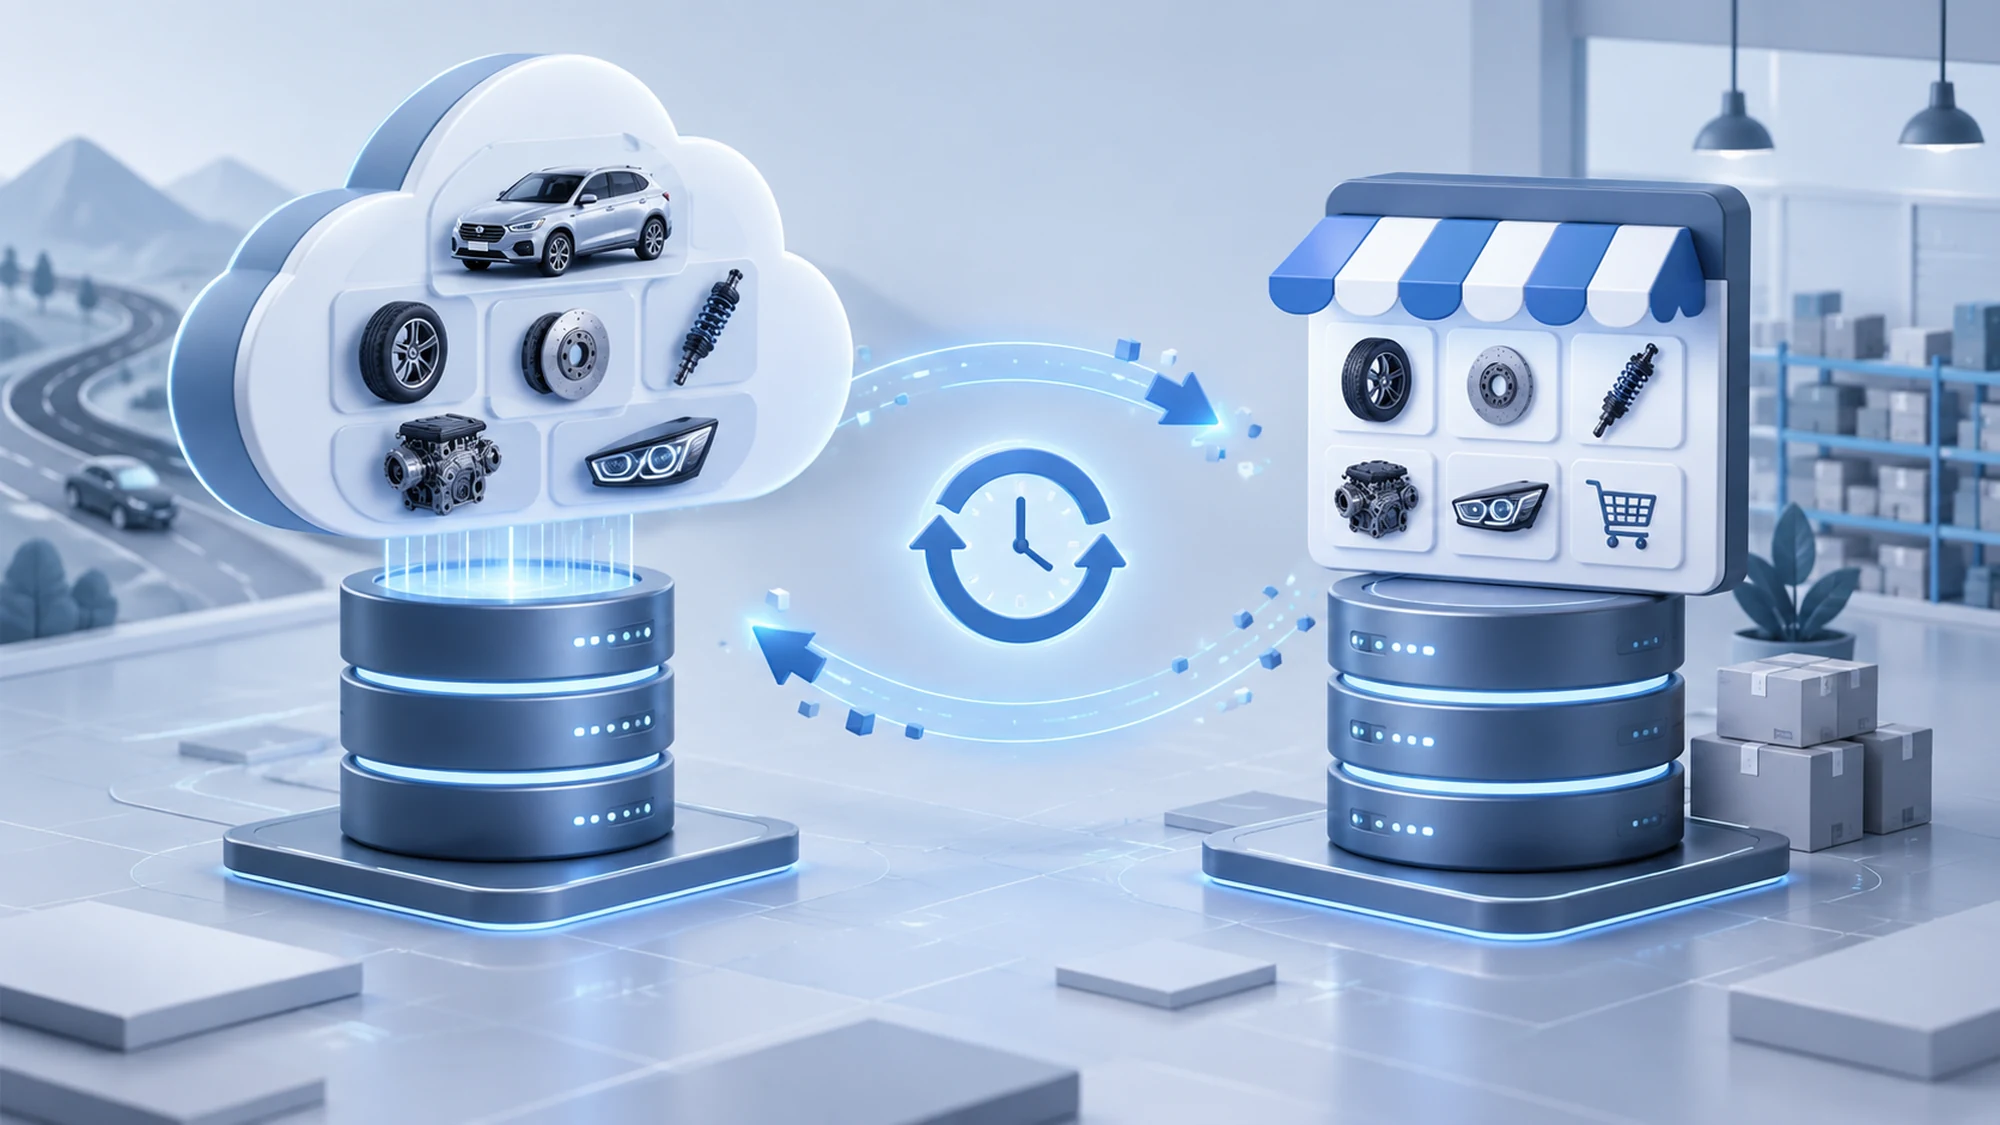
O cautare VIN care loveste direct API-ul TecDoc la fiecare click pare cea mai simpla solutie de implementat, dar devine repede punctul cel mai fragil al magazinului: latenta vizibila pentru client, dependenta totala de disponibilitatea serviciului extern si costuri de request care cresc odata cu traficul. Solutia corecta nu e sa renunti la API, ci sa construiesti un strat local de date sincronizat corect intre TecDoc si baza magazinului, astfel incat cautarea VIN sa raspunda din date locale, actualizate, nu din request-uri live repetate.
Provocarea reala nu e sa aduci datele o singura data, ci sa le mentii consistente in timp: un vehicul decodat azi trebuie sa gaseasca acelasi set de piese compatibile si peste o saptamana, chiar daca TecDoc a actualizat between timp catalogul. Fara o strategie clara de sincronizare, apar doua probleme opuse: date invechite care ascund piese noi disponibile, sau job-uri de sincronizare care suprascriu date bune cu raspunsuri partiale in caz de eroare API.
Acest ghid explica cum proiectezi arhitectura de sincronizare intre API-ul TecDoc si baza de date locala a unui magazin Laravel, cu accent pe cautarea VIN: ce structura de tabele foloseste, cum rulezi job-urile de actualizare fara sa blochezi cautarile in desfasurare si cum detectezi date invechite inainte sa afecteze un client real.
De ce cautarea VIN nu ar trebui sa interogheze direct API-ul TecDoc, live, la fiecare cerere
API-ul TecDoc functioneaza pe baza de licenta si cota de request-uri, iar decodarea unui VIN in KTYPE (identificatorul intern de vehicul: model, motorizare, an) presupune de regula mai multe apeluri inlantuite pana la lista finala de articole compatibile. Facut live, la fiecare vizitator, acest lant de apeluri adauga sute de milisecunde pana la cateva secunde la timpul de raspuns si consuma cota de request-uri chiar si pentru VIN-uri cautate repetat de utilizatori diferiti.
Un strat local rezolva ambele probleme: VIN-urile deja decodate raman disponibile instant din baza proprie, iar API-ul TecDoc este apelat doar cand apare un VIN nou sau cand datele locale au depasit pragul de valabilitate stabilit de magazin. Diferenta fata de un cache generic e ca acest strat local nu e doar o optimizare de viteza, ci si un mecanism de continuitate: daca API-ul TecDoc are o intrerupere temporara, cautarile pentru vehicule deja sincronizate continua sa functioneze normal.
Structura minima de tabele pentru cache-ul local de VIN si compatibilitate
O implementare Laravel are nevoie de cel putin doua tabele dedicate, separate de tabelele principale de produse, ca sa poti sincroniza si invalida datele TecDoc fara sa atingi catalogul propriu-zis:
- vin_lookups — retine VIN-ul (sau un hash al lui, daca vrei sa eviti stocarea in clar), KTYPE-ul rezultat, data ultimei sincronizari si un flag de status (
resolved,ambiguous,not_found). - ktype_compatibility_cache — retine, per KTYPE, lista de articole compatibile intoarsa de TecDoc, cu data ultimei actualizari si versiunea/hash-ul raspunsului primit, folosit ca sa detectezi rapid daca datele s-au schimbat fata de sincronizarea anterioara.
Separarea de tabelele de produse conteaza pentru ca un articol compatibil intors de TecDoc nu are neaparat corespondent in stocul propriu al magazinului. Legatura dintre article_number din raspunsul TecDoc si SKU-ul intern se face printr-un tabel de mapare separat, nu prin suprascrierea directa a produselor existente.
Job de sincronizare: cand se declanseaza si cum eviti suprascrierea cu date partiale
Sincronizarea unui VIN nou se declanseaza natural la prima cautare: daca vin_lookups nu are o inregistrare pentru acel VIN, controllerul trimite job-ul catre coada in loc sa astepte raspunsul API sincron in request-ul HTTP al vizitatorului.
| Scenariu | Actiune recomandata |
|---|---|
| VIN necunoscut local | Job in coada catre TecDoc, raspuns temporar de tip "se proceseaza" pentru client |
| VIN cunoscut, sincronizare recenta | Raspuns direct din baza locala, fara apel API |
| VIN cunoscut, sincronizare expirata (TTL depasit) | Raspuns din baza locala imediat + job de resincronizare in fundal |
| Raspuns API partial sau eroare | Job esuat, inregistrarea locala existenta ramane neschimbata, se reincearca ulterior |
Regula critica e ultima din tabel: un job de sincronizare nu trebuie sa scrie in baza locala decat dupa ce a primit un raspuns complet si valid de la TecDoc. Daca job-ul esueaza la mijlocul procesarii (timeout, eroare de retea, raspuns gol), pastreaza datele vechi neschimbate si marcheaza job-ul ca esuat pentru reincercare, in loc sa suprascrii un cache bun cu un rezultat partial. In Laravel, asta inseamna sa construiesti obiectul complet de rezultat inainte de orice update() sau upsert(), nu sa scrii progresiv pe masura ce vin datele.
TTL si prospetime: cat timp raman valabile datele sincronizate local
Nu exista un TTL universal corect — depinde de cat de des actualizeaza TecDoc datele de compatibilitate pentru categoria de piese vanduta si de cat de tolerant e magazinul la un decalaj mic intre catalogul TecDoc si ce arata local. In practica, doua praguri separate functioneaza bine pentru majoritatea magazinelor:
- TTL pentru mapping VIN → KTYPE: poate fi lung (30-90 de zile), pentru ca relatia dintre un VIN si vehiculul lui nu se schimba niciodata dupa decodare.
- TTL pentru lista de articole compatibile per KTYPE: trebuie sa fie mult mai scurt (24-72 de ore), pentru ca TecDoc poate adauga sau retrage articole din catalog fara sa anunte explicit magazinele integrate.
Aceasta separare a TTL-urilor e motivul pentru care merita cele doua tabele distincte din sectiunea anterioara: decodarea VIN si lista de compatibilitate au ritmuri diferite de expirare, iar un singur TTL comun fie resincronizeaza inutil de des mapping-ul VIN, fie tine prea mult timp o lista de articole invechita.
Riscuri frecvente de sincronizare si cum le mitighezi
Cele mai multe probleme raportate de magazine dupa integrare nu vin din API-ul TecDoc in sine, ci din felul in care sincronizarea locala trateaza cazurile de exceptie:
- Job-uri duplicate pentru acelasi VIN: daca doi clienti cauta acelasi VIN simultan inainte ca prima sincronizare sa se termine, poti ajunge cu doua job-uri identice in coada. Foloseste un lock unic (de exemplu prin
Cache::lock()in Laravel, cheiat pe VIN) inainte de a dispatch-ui job-ul de sincronizare. - Rezultate ambigue tratate ca eroare: cand TecDoc returneaza mai multe KTYPE-uri candidate pentru acelasi VIN, nu e o eroare de sincronizare — e un status valid care trebuie stocat ca atare (
ambiguous), nu retrimis constant la resincronizare in speranta unui rezultat unic care nu vine. - Date locale si date TecDoc care diverg silentios: fara un hash sau o versiune a raspunsului stocata local, e greu de stiut daca lista de articole compatibile s-a schimbat real sau daca ultima sincronizare a esuat fara sa fie observata. Compara hash-ul noului raspuns cu cel stocat inainte de a rescrie inregistrarea.
- Coada de sincronizare blocata de un singur job lent: un apel API care raspunde greu poate tine ocupat un worker minute intregi. Seteaza timeout explicit pe job-urile de sincronizare TecDoc si o coada dedicata, separata de cozile critice ale magazinului (comenzi, plati).
Plan practic: cum implementezi sincronizarea VIN pas cu pas in Laravel
- Creeaza tabelele
vin_lookupssiktype_compatibility_cache, separate de tabelele de produse, cu campuri pentru status, TTL si hash de versiune. - La cautare VIN, verifica intai baza locala; daca lipseste sau TTL-ul a expirat, dispatch-uiesc un job in coada in loc sa astepti raspunsul TecDoc sincron in request.
- Foloseste un lock unic pe VIN inainte de dispatch, ca sa eviti job-uri duplicate pentru acelasi vehicul cautat simultan de mai multi clienti.
- In job, construieste raspunsul complet inainte de scriere; daca API-ul TecDoc raspunde partial sau cu eroare, nu suprascrie inregistrarea existenta.
- Compara hash-ul noului raspuns cu cel stocat local; scrie doar daca datele s-au schimbat real, ca sa pastrezi timestamp-uri de "ultima modificare" relevante.
- Trateaza explicit statusul
ambiguouspentru VIN-uri cu mai multe KTYPE-uri candidate, fara sa incerci resincronizari repetate in speranta unui rezultat unic. - Foloseste o coada dedicata pentru job-urile de sincronizare TecDoc, cu timeout explicit, ca sa nu blocheze cozile critice ale magazinului.
- Monitorizeaza rata de job-uri esuate; o crestere brusca semnaleaza de regula o problema pe partea API TecDoc, nu in cod.
Cum verifici ca sincronizarea functioneaza corect inainte de lansare
Inainte de a pune sincronizarea in productie, testeaz-o explicit pe cateva scenarii care nu apar in fluxul fericit obisnuit: un VIN valid dar cu KTYPE ambiguu, un VIN pentru un vehicul foarte recent care poate sa nu aiba inca date complete in TecDoc, si o simulare de eroare API (timeout sau raspuns 500) pentru a confirma ca job-ul esuat nu modifica datele locale existente. Verifica si comportamentul cand doi utilizatori cauta acelasi VIN simultan la prima sincronizare — locul cel mai frecvent unde apar job-uri duplicate netestate.
FAQ: intrebari frecvente despre sincronizarea TecDoc-Laravel pentru cautari VIN
De ce nu e suficient un cache simplu (Redis, file cache) pentru datele VIN?
Un cache generic rezolva viteza, dar nu rezolva consistenta: nu stii cand au fost sincronizate ultima data datele, nu poti distinge un VIN cu rezultat ambiguu de unul inca nesincronizat si nu ai un istoric pentru a detecta job-uri esuate. Tabelele dedicate in baza de date ofera control explicit peste status si TTL, iar Redis poate fi adaugat deasupra, ca strat suplimentar de viteza, nu ca inlocuitor al lor.
Cat de des trebuie resincronizata lista de articole compatibile pentru un KTYPE?
Un TTL de 24-72 de ore functioneaza bine pentru majoritatea magazinelor, dar depinde de cat de des actualizeaza TecDoc catalogul pentru categoriile de piese vandute. Mapping-ul VIN-KTYPE poate avea un TTL mult mai lung, pentru ca relatia dintre un vehicul si VIN-ul lui nu se schimba dupa decodare.
Ce faci daca job-ul de sincronizare esueaza in mijlocul procesarii?
Pastrezi datele locale existente neschimbate si marchezi job-ul ca esuat pentru reincercare. Scrierea in baza de date trebuie sa se faca doar dupa ce raspunsul complet si valid a fost primit de la TecDoc, nu progresiv, pe masura ce sosesc date partiale.
Cum eviti job-uri duplicate cand mai multi clienti cauta acelasi VIN simultan?
Prin folosirea unui lock unic, cheiat pe VIN, inainte de a dispatch-ui job-ul de sincronizare (de exemplu Cache::lock() in Laravel). Daca un lock exista deja pentru acel VIN, noii solicitanti asteapta rezultatul job-ului in curs, nu declanseaza un job identic.
Un VIN cu mai multe KTYPE-uri candidate inseamna eroare de sincronizare?
Nu. Este un rezultat valid pentru vehiculele la care VIN-ul nu distinge complet varianta de motorizare sau piata. Situatia trebuie stocata explicit ca status ambiguous si prezentata clientului pentru confirmare, nu tratata ca o eroare de sincronizare de rezolvat prin reincercari repetate.
Concluzie: sincronizarea corecta e mai importanta decat viteza bruta a job-ului
O cautare VIN rapida in magazin nu vine din a apela API-ul TecDoc mai des sau mai agresiv, ci din a construi un strat local de date bine structurat, cu TTL-uri separate pentru mapping VIN si compatibilitate, job-uri care nu suprascriu date bune cu raspunsuri partiale, si tratare explicita a cazurilor ambigue. Odata pusa aceasta baza, cautarea VIN devine rapida in mod natural, pentru ca raspunde din date locale valide, nu pentru ca a fost optimizat un singur job izolat.
Daca vrei o arhitectura de sincronizare TecDoc solida pentru magazinul tau Laravel, cu date VIN consistente si fara riscul de rezultate invechite, discutam despre proiectul tau. Vezi si portofoliul nostru de integrari TecDoc pentru magazine de piese auto.
Scrie un comentariu